Синтетические данные для обучения роботов: польза, разрыв с реальностью и контроль качества
Синтетические сцены позволяют массово варьировать освещение, геометрию и редкие события, которые дорого или опасно собирать. Их ценность определяется покрытием реальных факторов и измеренным переносом, а не количеством сгенерированных кадров.
Разбор начинается с операционной задачи и только затем переходит к технологии. Такой порядок защищает от покупки возможностей, для которых внутри компании нет данных, владельца или измеримого результата.
Содержание статьи
Что меняется на практике
Синтетические сцены позволяют массово варьировать освещение, геометрию и редкие события, которые дорого или опасно собирать. Их ценность определяется покрытием реальных факторов и измеренным переносом, а не количеством сгенерированных кадров.
Нужно различать способность выполнить пример и способность устойчиво обслуживать поток. Вторая включает очереди, повторы, исключения, деградацию и смену ответственных. Для направления «Физический ИИ и робототехника» это становится обязательным условием перехода от эксперимента к эксплуатации.
Как устроена система
Каждый слой получает минимальную ответственность. Планировщик не должен обходить политику, инструмент — интерпретировать свободные команды, а журнал — хранить лишние чувствительные данные.
- Параметрическая сцена задаёт диапазоны объектов, материалов, камер, света и помех. В журнал попадают версия, владелец, причина вызова и постусловие, поэтому спорный результат можно воспроизвести.
- Аннотации формируются из симулятора без ручной разметки и остаются геометрически согласованными. Полномочия этого слоя ограничивают минимальным ресурсом и сроком, а недоступность не должна приводить к опасному обходному пути.
- Domain randomization мешает модели запомнить один визуальный стиль. Изменение реализации допускают только после сравнения с зафиксированным эталоном и повторного прогона критических случаев.
- Небольшой реальный набор используется как контрольный экзамен и для калибровки распределений. Для него заранее определяют сигнал деградации, автоматическую остановку и человека, который принимает решение о продолжении.
Для «Синтетические данные для обучения роботов: польза, разрыв с реальностью и контроль качества» связи между перечисленными элементами проверяют отдельно: схема данных, идентичность, разрешение, версия и постусловие не должны подразумеваться. Ненаблюдаемый шаг не считается надёжной частью контура.
Как провести пилот без самообмана
Сначала соберите карту причин ошибок реальной модели, затем генерируйте данные именно для недостаточно представленных факторов. Обучите одинаковую архитектуру с добавкой synthetic и без неё, сравнив перенос на закрытом реальном наборе.
Выбор пилота определяет качество вывода. Слишком простой сценарий ничего не говорит о ценности, а слишком критичный не даёт безопасно учиться на ошибках. Ручные исправления и вмешательства включают в стоимость, а не исключают из отчёта ради высокого процента автоматизации.
Порядок внедрения
- Шаг 1. Описать физические границы и аварийную остановку. Для этапа задают срок, бюджет повторов и процедуру эскалации, чтобы зависшая задача не оставалась невидимой.
- Шаг 2. Собрать данные по реальной среде. Результат версионируют вместе с исходными данными и тестом, что позволяет честно сравнить следующий вариант.
- Шаг 3. Проверить модель в симуляции. Если шаг меняет данные или права, перед ним сохраняют контрольную точку и проверяют доступность восстановления.
- Шаг 4. Ввести теневой режим без действий. Выход оформляют как артефакт, который может проверить другой участник без знания скрытого хода модели.
- Шаг 5. Запустить малую безопасную зону. До перехода дальше сверяют ограничения, стоимость и состояние внешней системы; молчаливое продолжение при ошибке запрещено.
- Шаг 6. Расширять вариативность только после статистически устойчивых результатов. Ответственный подтверждает завершение по наблюдаемому критерию, а не по сообщению агента о собственном успехе.
Команда сохраняет доказательства между этапами: тесты, трассы, расчёт стоимости и список открытых рисков. Устные обещания поставщика не заменяют эти артефакты.
Где подход даёт практическую пользу
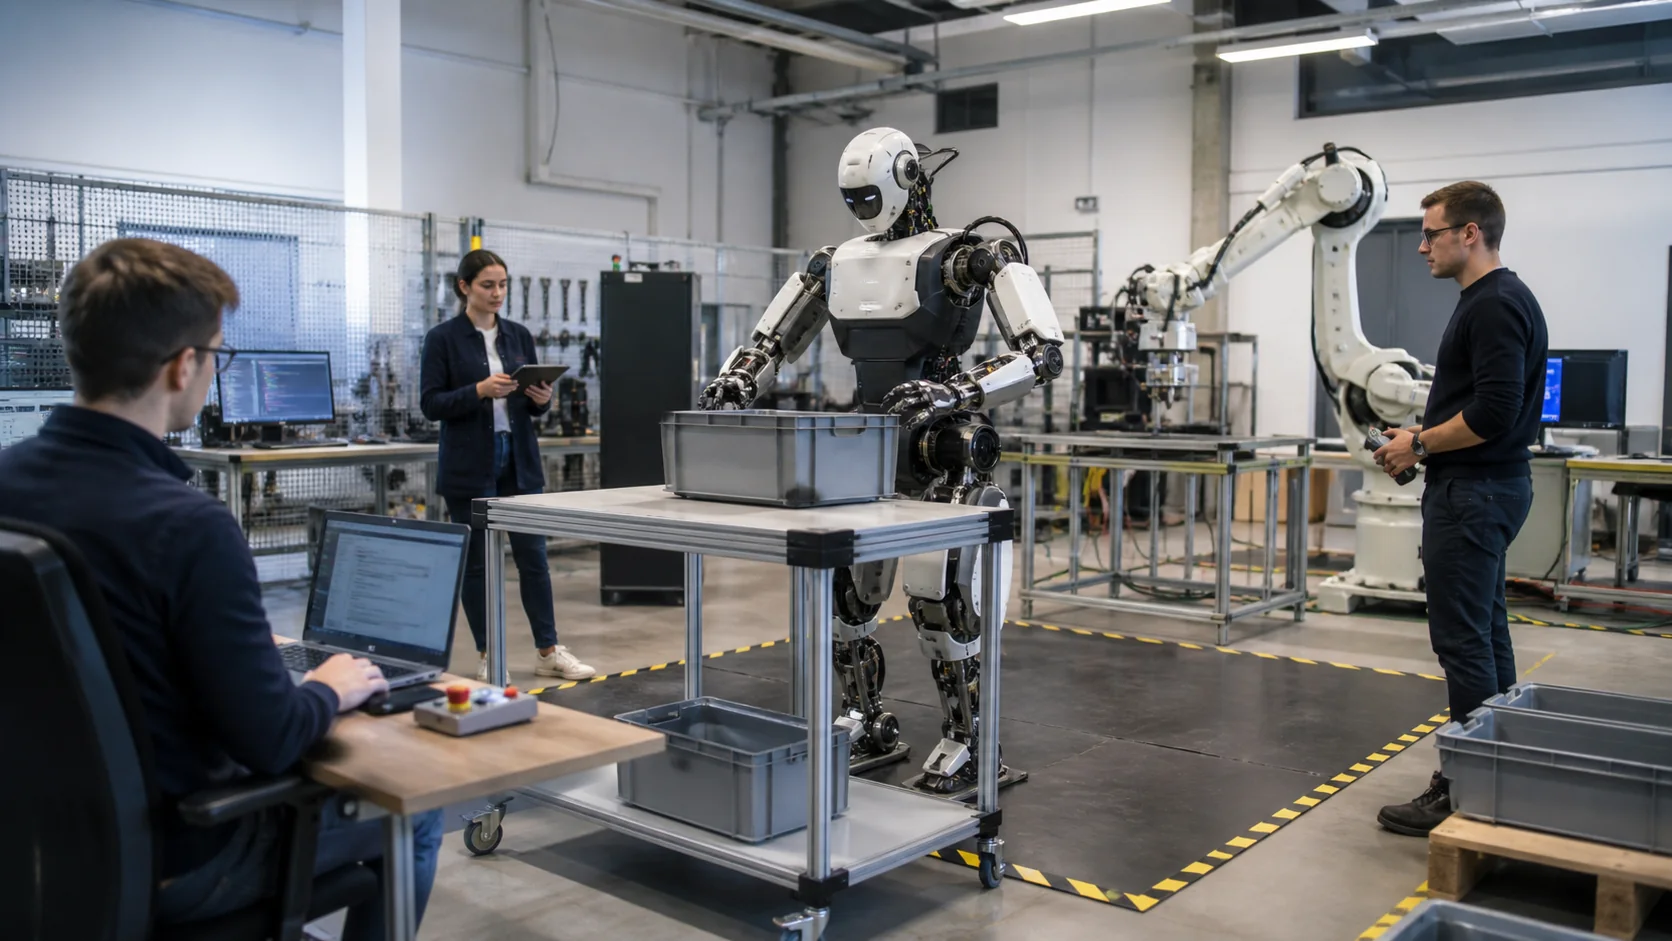
- Манипуляции с предметами в ограниченной рабочей зоне, где можно определить безопасные состояния и остановку. Сценарий подходит для ограниченного пилота, если финальный эффект фиксируется во внешней системе, а не в самоотчёте модели.
- Обучение восприятию и планированию на сочетании реальных и синтетических сцен до выхода на оборудование. Необходимы явные границы данных и действий: доступность API сама по себе не означает разрешение использовать его для этой цели.
- Пилоты в логистике, производстве и инспекции с человеком-наблюдателем и измеримым циклом задания. Польза появляется, когда исход можно сопоставить с эталоном и стоимость проверки ниже сэкономленной ручной работы.
Процесс должен иметь устойчивый объём и понятного получателя результата. Без этого невозможно оценить, действительно ли система сняла нагрузку или лишь создала новые проверки. При этом команда обязана показать данные, утверждение и состояние после ошибки именно для рассматриваемой темы, а не ссылаться на общие возможности платформы.
Метрики, которые стоит считать
- Прирост качества на неизменном реальном тесте. Для показателя заранее задают порог расширения и порог остановки, чтобы решение о пилоте не принималось после просмотра удобных данных.
- Покрытие диапазонов, наблюдаемых на реальном объекте. Метрика связывается с версией модели, инструмента и политики; без этого улучшение невозможно отличить от смены условий.
- Ошибка по редким, опасным и пограничным ситуациям. Показатель считают на ручном baseline и пилоте по одной методике, отдельно показывая медиану, хвост распределения и тяжёлые отклонения.
- Стоимость одного процента реального улучшения. Результат сегментируют по типу задачи и риску: общий средний балл не должен скрывать провал редкого критического класса.
Экономические и технические показатели привязывают к одной единице результата. Цена токена, задержка API и часы сотрудника сравниваются только через итог процесса.
Риски и способы ограничения
- массовые однотипные сцены усиливают смещение вместо разнообразия. Остаточный риск документируют вместе с областью допустимого применения и событием, при котором систему отключают.
- идеальные аннотации не компенсируют неверную физику и материалы. Защиту оценивают на всей цепочке, потому что безопасные по отдельности шаги могут сложиться в недопустимое действие.
- синтетические артефакты становятся коротким путём для модели. Для контроля нужны профилактическое ограничение, наблюдаемый сигнал, ответственный за реакцию и проверенный сценарий восстановления.
Когда внедрение лучше отложить
- Нет закрытого реального теста, отделённого от настройки. Сначала исправляют владение, данные или процедуру, затем возвращаются к автоматизации на измеримом основании.
- Генератор не позволяет управлять факторами, которые определяют реальные ошибки. Более мощная модель не устраняет этот пробел и способна лишь сделать неподготовленный процесс быстрее и менее заметным.
Неопределённость уменьшают архитектурой и экспериментом, а не уверенностью текста. Если доказательств недостаточно, область применения сужают и продолжают наблюдение.
Первоисточники и дальнейшая проверка
Технические возможности и правила быстро меняются. Перед архитектурным или юридически значимым решением сверяйте актуальную документацию поставщика, официальные стандарты и условия конкретной конфигурации.
Вопросы и ответы
С чего начать внедрение по теме «Синтетические данные для обучения роботов: польза, разрыв с реальностью и контроль качества»?
Сначала соберите карту причин ошибок реальной модели, затем генерируйте данные именно для недостаточно представленных факторов. Обучите одинаковую архитектуру с добавкой synthetic и без неё, сравнив перенос на закрытом реальном наборе. До начала зафиксируйте владельца, baseline, критерий остановки и запрещённые действия.
Какая метрика важнее всего?
Выбирайте показатель, связанный с конечным результатом процесса. Для этого сценария полезны: прирост качества на неизменном реальном тесте, покрытие диапазонов, наблюдаемых на реальном объекте. Их нужно считать вместе с качеством, стоимостью проверки и редкими тяжёлыми ошибками.
Какой главный риск нельзя закрыть одним промптом?
Ключевой класс риска: массовые однотипные сцены усиливают смещение вместо разнообразия. Его снижают архитектурным ограничением полномочий, независимой проверкой, журналом и возможностью остановить или откатить действие.